
ARQUITECTURA CONCEPTUAL DE TRES CAPAS
El desarrollo e ingeniería del sistema operativo de
sincronización adaptativa SOCTER se estructurará bajo un modelo de
arquitectura de software de N-Capas (específicamente Tres Capas), el cual
garantiza el desacoplamiento de componentes, la alta disponibilidad, la
seguridad informática y la escalabilidad horizontal requerida para procesar la
telemetría concurrente en tiempo real.
1. CAPA DE PRESENTACIÓN (CLIENTE)
App Móvil - Android/iOS (Flutter) <--> Panel de Control Web (React)
Protocolos Seguros: HTTPS / WebSockets
2. CAPA DE LÓGICA DE NEGOCIO (SERVIDOR)
API Gateway <--> Microservicios Node.js <--> Algoritmo IA / Maps
Conexión Interna Cifrada
3. CAPA DE ACCESO A DATOS (DATOS)
Cache: Redis
(Tiempo Real) <--> Base de Datos Relacional: PostgreSQL]
1. Capa de Presentación (Capa Cliente)
Es la interfaz de usuario externa encargada de capturar los
datos de telemetría periférica y desplegar las alertas algorítmicas de tiempos
calculadas por el sistema. Está dividida en dos componentes nativos:
- Aplicación
Móvil (Consola del Conductor): Desarrollada mediante tecnologías
multiplataforma de alto rendimiento (ej. Flutter o React Native).
Su función técnica es capturar los datos de geolocalización precisa
(GPS/GNSS) del dispositivo móvil en primer y segundo plano, transmitirlos
al servidor mediante paquetes JSON comprimidos, y renderizar la interfaz
de usuario (UI) adaptativa con alertas de audio automatizadas y semáforos
visuales de lectura rápida.
- Plataforma
Web Administrativa (Panel de la Empresa de TPC): Desarrollada sobre
librerías modernas de renderizado reactivo (ej. React.js o Angular).
Permite a la central de despacho visualizar cartográficamente de manera
dinámica, mediante mapas vectoriales integrados con la API de Google Maps,
la posición exacta y el estado de cumplimiento temporal de toda la flota
en ruta.
2. Capa de Lógica de Negocio (Capa Servidor)
Constituye el núcleo inteligente, computacional y operativo
del ecosistema. Se ejecuta en entornos virtuales alojados en infraestructura en
la nube de alta escala (SaaS en Amazon Web Services o Google Cloud
Platform). Está compuesta por:
- API
Gateway y Balanceador de Carga: Componente encargado de recibir,
filtrar y distribuir las miles de peticiones simultáneas por segundo
provenientes de los conductores activos, enrutándolas eficientemente hacia
los microservicios disponibles.
- Módulo
de Microservicios (Procesamiento Backend): Desarrollado sobre entornos
asíncronos orientados a eventos (ej. Node.js o Python FastAPIs).
Procesan los hilos de datos y gestionan la autenticación de usuarios y las
micro-suscripciones.
- Motor
Algorítmico de IA y Sincronización: El componente propietario del
proyecto. Consume los datos históricos de rutas, los tiempos de paso
teóricos y las variables de congestión de tráfico urbano inyectadas
dinámicamente por la API de Google Maps. Un algoritmo de optimización
predictiva calcula las matrices de tiempo ideales de despacho y desfase en
milisegundos, enviando las correcciones a la capa cliente de forma
bidireccional mediante el protocolo bidireccional WebSockets.
3. Capa de Acceso a Datos (Capa de Datos)
Es la encargada del almacenamiento, persistencia, auditoría
y recuperación de la información del sistema. Para optimizar el rendimiento y
evitar cuellos de botella ante alta concurrencia de datos de ida y vuelta, se
implementa una estrategia híbrida de almacenamiento:
- Capa
de Almacenamiento en Memoria Caché (Tiempo Real): Utilizando motores
de bases de datos clave-valor de ultra alta velocidad (ej. Redis).
Almacena temporalmente las coordenadas GPS en tiempo real transmitidas
minuto a minuto por los buses activos. Esto permite que el motor de IA
acceda a las posiciones instantáneas en microsegundos, sin sobrecargar los
discos de almacenamiento masivo.
- Base de Datos Relacional Permanente: Implementando motores robustos de grado empresarial (ej. PostgreSQL con extensión espacial PostGIS ). Almacena de forma definitiva la información estructurada del sistema: hojas de vida de los vehículos, registros de empresas afiliadas, historiales de recaudo de micropagos, y los consolidados finales de cumplimiento de rutas para auditoría institucional.
Tolerancia a Fallos
Si la base de datos relacional (Capa 3) entra en mantenimiento por un instante, el caché y la lógica del servidor (Capa 2) siguen procesando la sincronización en ruta de los conductores en vivo sin detener la operación de las empresas.
Unidades de Vinculaciones Administrativas
Módulo
encargado de orquestar y parametrizar los procesos administrativos y logísticos
subyacentes, integrándolos de manera nativa con las operaciones principales del
sistema a través de las Unidades de Funciones
Operativas.
Empresa Transportadora:
Controles
Rutas
Afiliados
Vehículos
Vehículos:
Restricciones
Notificaciones
Desvinculaciones
Especificaciones
Información
Conductores:
Restricciones
Notificaciones
Relación
Programación
Documentación
Desvinculación
Distinciones
Administrativos:
Costos de operación
Controladores
Despachador
Registro de pasajeros
Unidades Fundamentales del Sistema para el Control Operativo
El núcleo del sistema se estructura a partir de módulos especializados denominados Unidades Fundamentales del Sistema para el Control Operativo. Estos componentes actúan de manera interconectada para centralizar la gestión de la flota, automatizar la asignación de recursos y garantizar el cumplimiento de los itinerarios en tiempo real. A continuación, se presenta la matriz operativa que articula estas dimensiones del software:
Módulos Core Operativos:
MIVTER Motor Inteligente para la Validación de Tiempo En Ruta
Unidad de Despacho de Vehículos UDV
Unidad de Informe de Rutas URR
Unidad de Mapa de Rutas UMR
Vinculaciones:
Conductores
Rutas
Vehículos
CalibrApp MirutApp
Programaciones:
Conductores
Vehículos
Inhabilidades
Alarmas
Percances
Informes:
Rutas
Puntajes
Alarmas
Estadísticas:
Rutas cumplidas
Conteo de vehículos
Pasajeros movilizados
Recaudo de pasajes
Límites de velocidad
Paraderos inteligentes
Horarios:
Rutas
Promedios
Turnos
Frecuencias
Intervalos
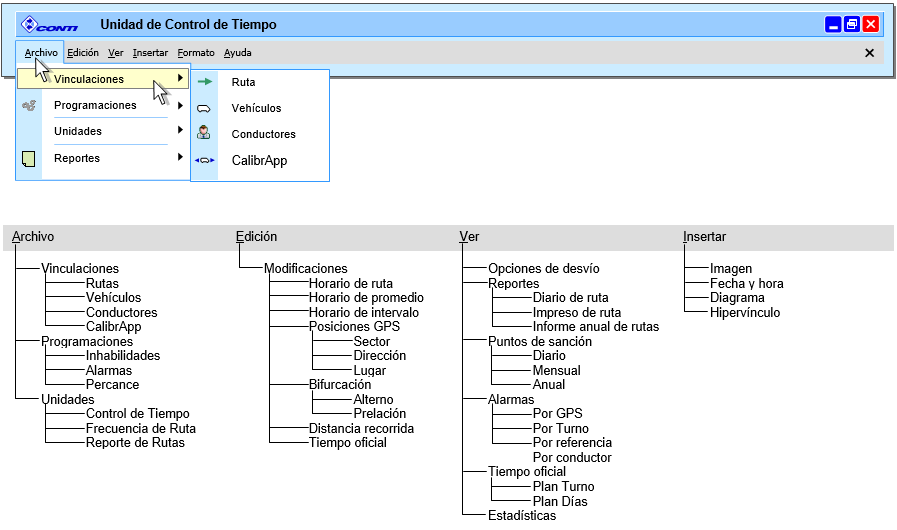
Módulos Core Operativos
Conozca en detalle los Módulos Core Operativos de la plataforma, con más de 20 unidades esenciales que configuran, programan y auditan cada variable de su servicio de transporte. El siguiente esquema detalla los componentes fundamentales que garantizan la eficiencia y visibilidad de su operación.
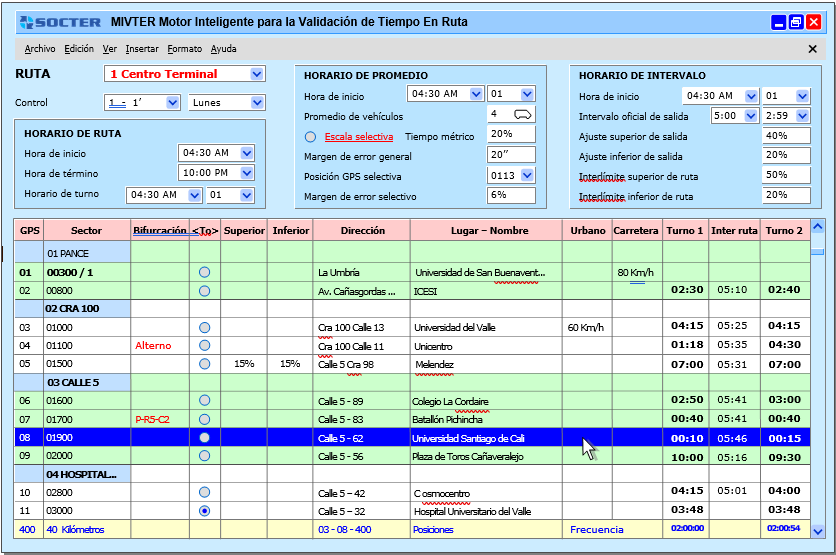
MIVTER: Motor Inteligente para la Validación de Tiempo En Ruta
1. MIVTER: Motor Inteligente para la Validación de Tiempo En Ruta
NÚCLEO CENTRAL DE INTELIGENCIA Y SINCRONIZACIÓN OPERATIVA
Descripción: Estas funciones se realizan con el propósito de implementar el orden consecutivo y sincronizado del Intervalo de salida entre los vehículos sucesivos de la misma ruta, tarea que precisa la posición exacta del vehículo en su ruta con relación al Tiempo Oficial En Ruta ya establecida.
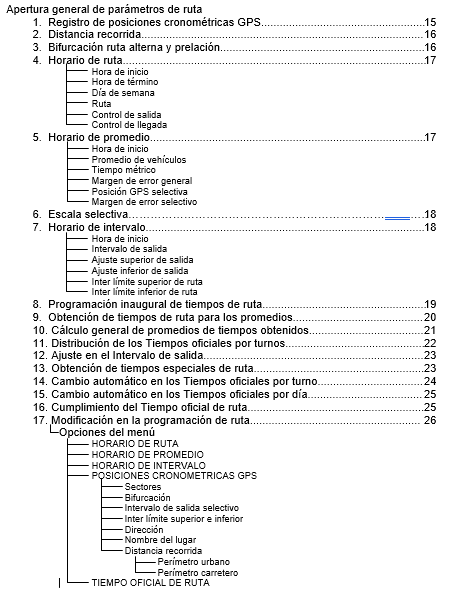
Apertura General de Parámetros de Ruta:
La obtención inaugural de los tiempos de ruta se programa a través de CalibrApp Socter ubicado en cada vehículo. La App se basa en nodos GPS cada 100 Metros para la apertura y programación del Tiempo de ruta. Una ves terminada la ruta la App descarga esta información automáticamente a la unidad MIVTER para su análisis final..
Funciones Básicas del Motor MIVTER:
1. Programación inaugural de tiempos de ruta.
2. Registro de posiciones cronométricas GPS.
3. Obtención de tiempos de ruta para los promedios.
4. Horarios de ruta, turnos, promedios e intervalos.
5. Cálculo general de promedios de tiempos IA obtenidos.
6. Distribución de los tiempos oficiales por turnos.
7. Ajuste en el intervalo de salida.
8. Obtención de tiempos especiales de ruta.
9. Cambio automático en los tiempos oficiales por turno.
10. Cambio automático en los tiempos oficiales por día.
11. Cumplimiento del Tiempo Oficial En ruta.
12. Modificación en la programación de ruta.
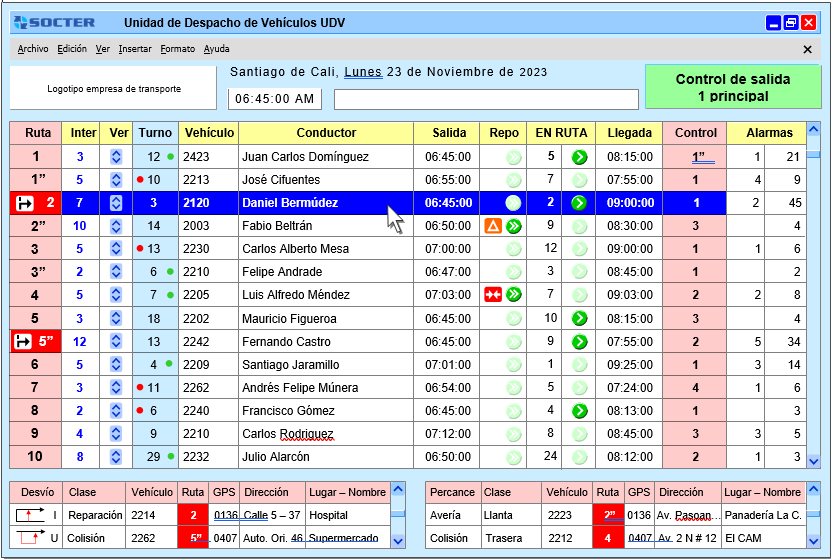
2. Unidad de Despacho de Vehículos UDV
Objetivo: El objetivo de
Descripción: Este caso de uso se realiza para transmitir la información a la Unidad vehicular
3. Unidad de Rutas Cumplidas URC
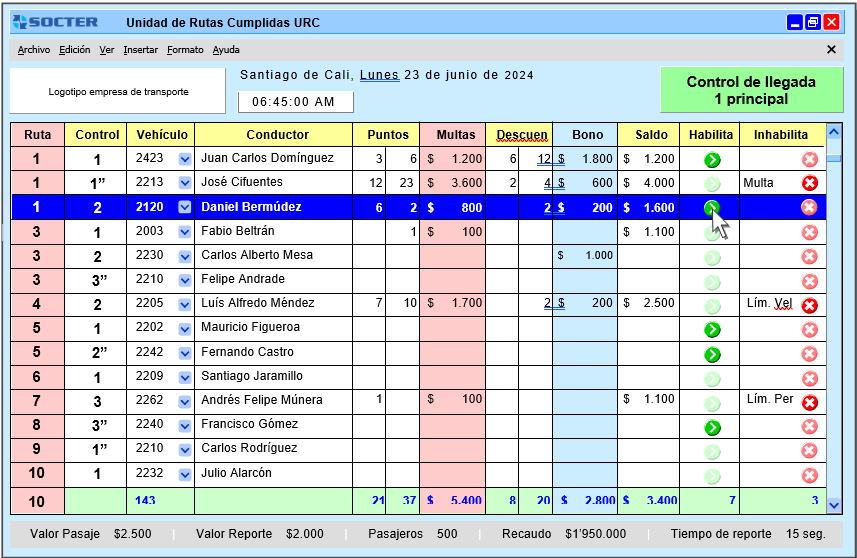
Objetivo: Realiza la certificación de llegada de los vehículos con la información de “Ruta cumplida” en el orden correspondiente y realizar la entrega del “Reporte virtual” al conductor.
Esta Información se obtiene a través del dispositivo CalibrApp Socter con la información completa del “Cumplimiento de ruta” de los vehículos una vez terminada la operación.
Descripción: Se realiza para ver el informe detallado diariamente con los resultados obtenidos del cumplimiento de la ruta por parte del conductor después de finalizada su labor y proceder a su evaluación final.
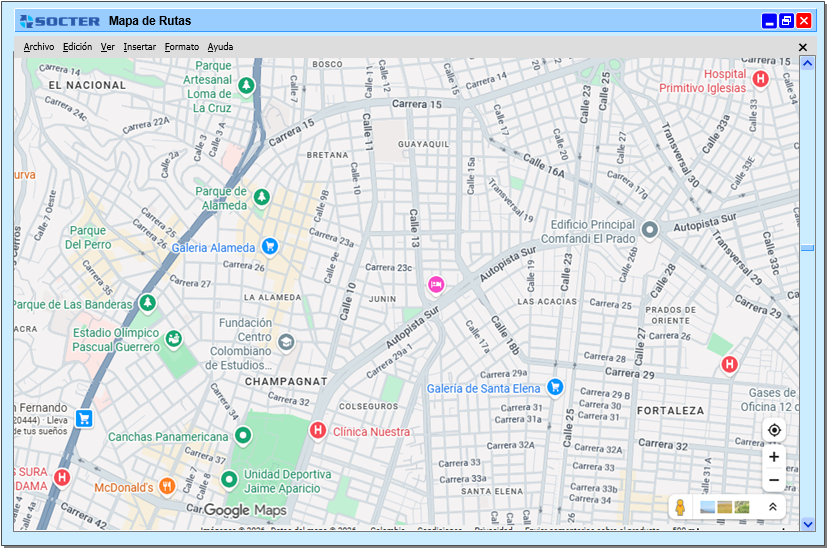
4. Unidad de Mapas de Rutas
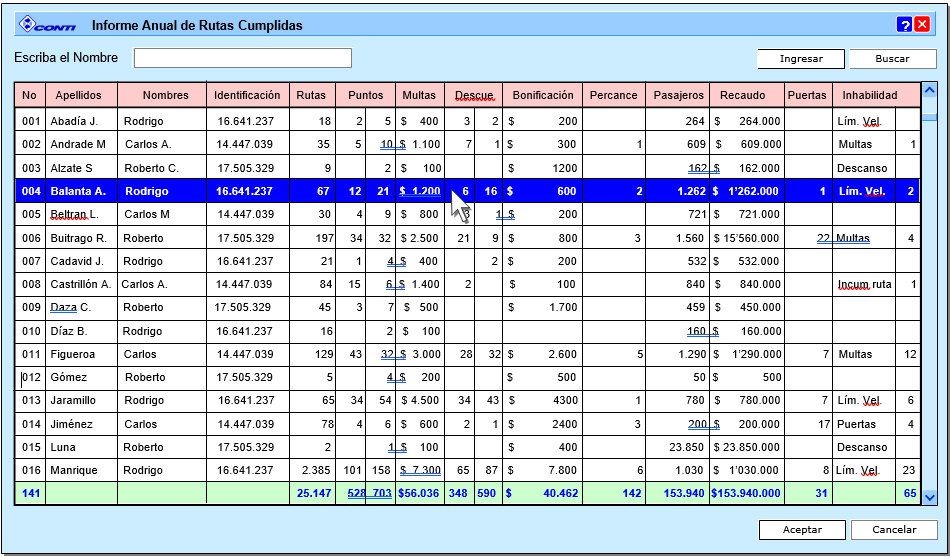
5. Informe Anual de Rutas Cumplidas
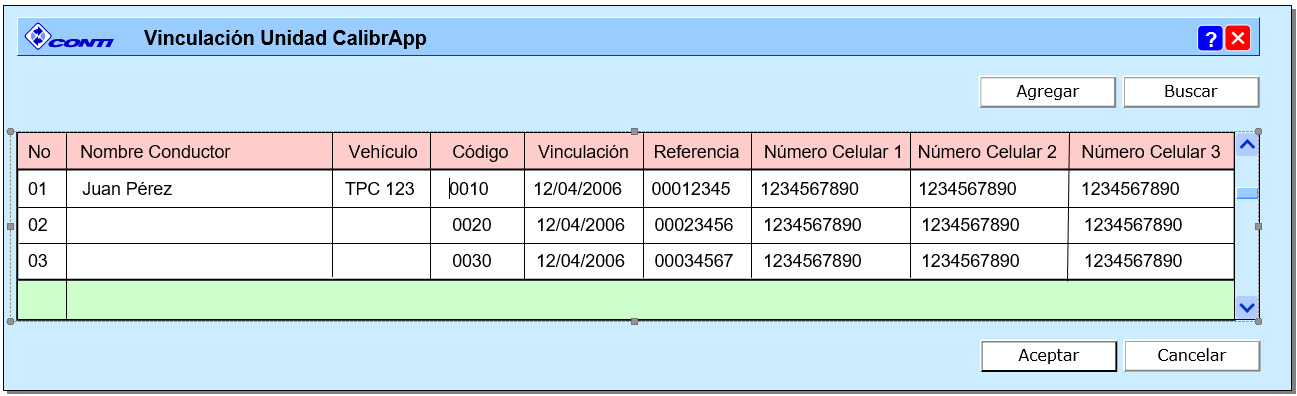
6. Vinculación Aplicación CalibrApp
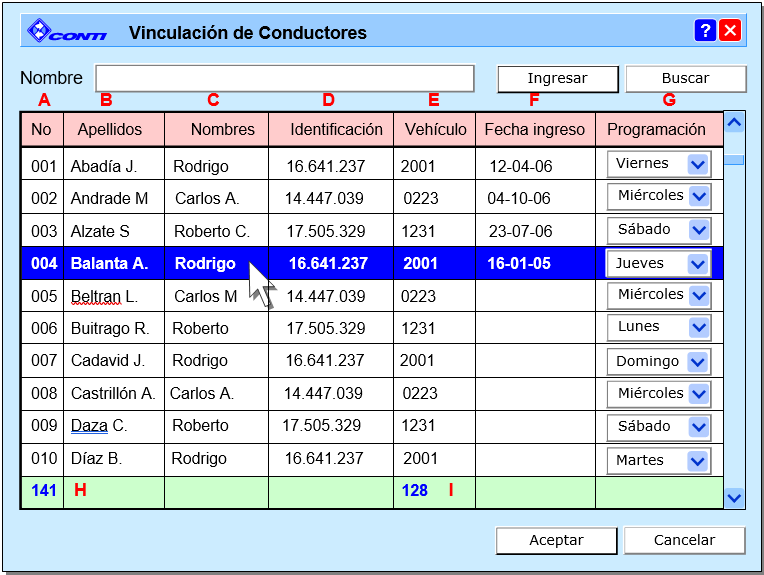
7. Vinculación de Conductores
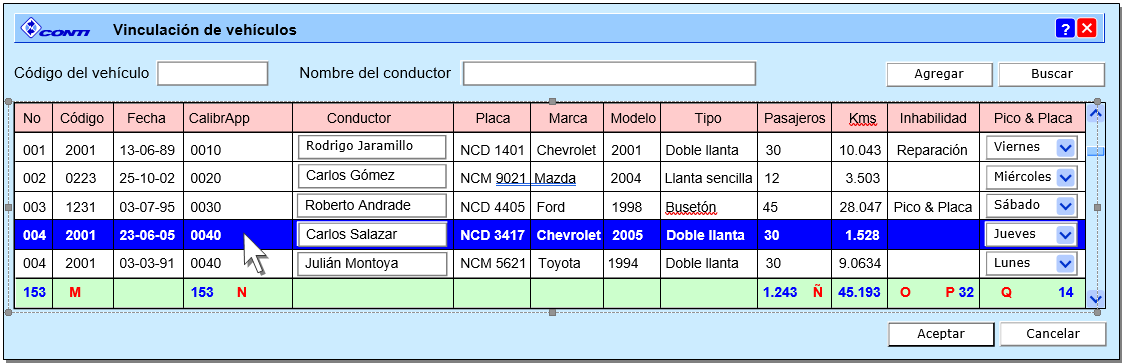
8. Vinculación de Vehículos
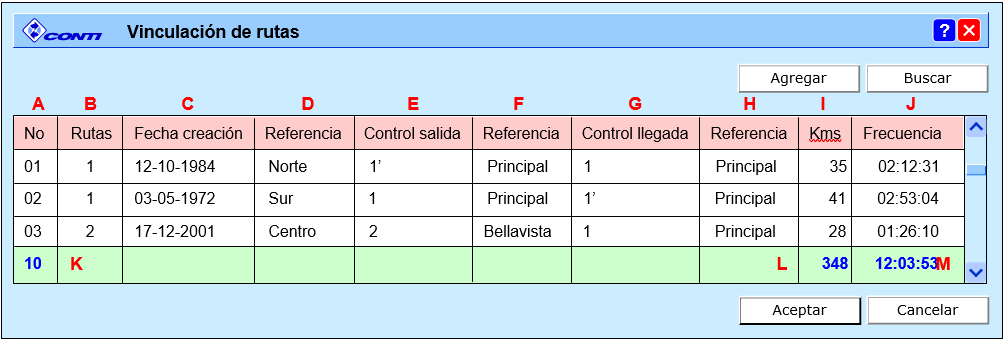
9. Vinculación de Rutas
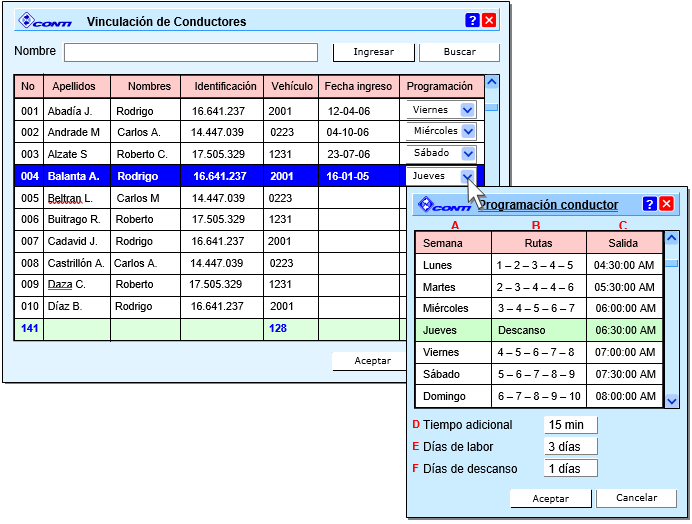
10. Programación de Conductores
11. Programación de Vehículos
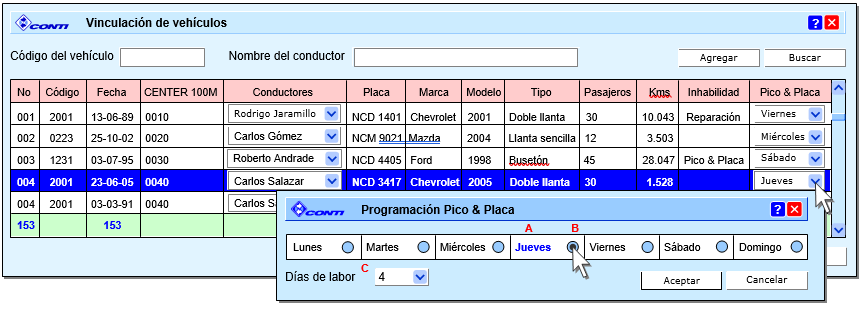
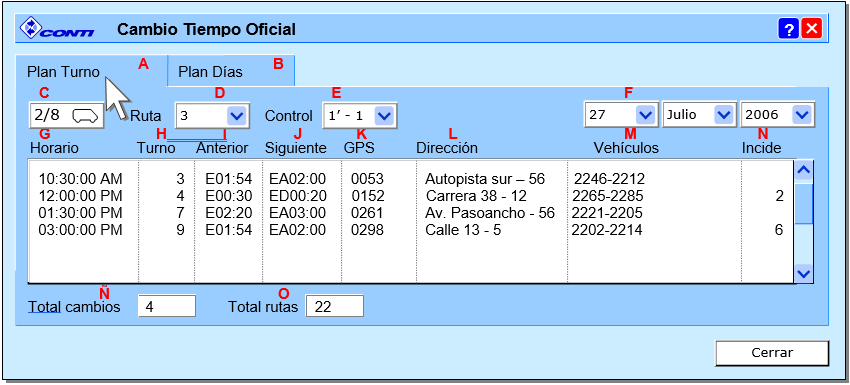
12. Cambio del Tiempo Oficial
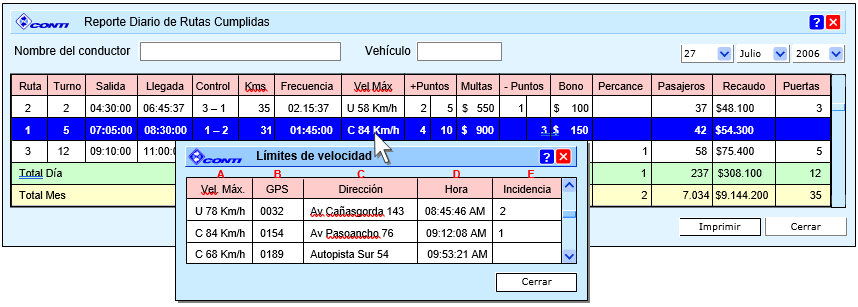
13. Límites de Velocidad
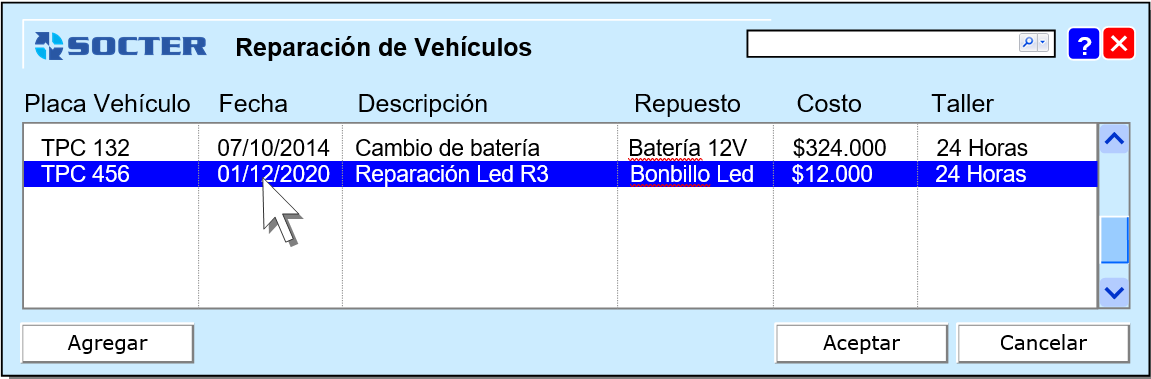
14. Reparación de Vehículos
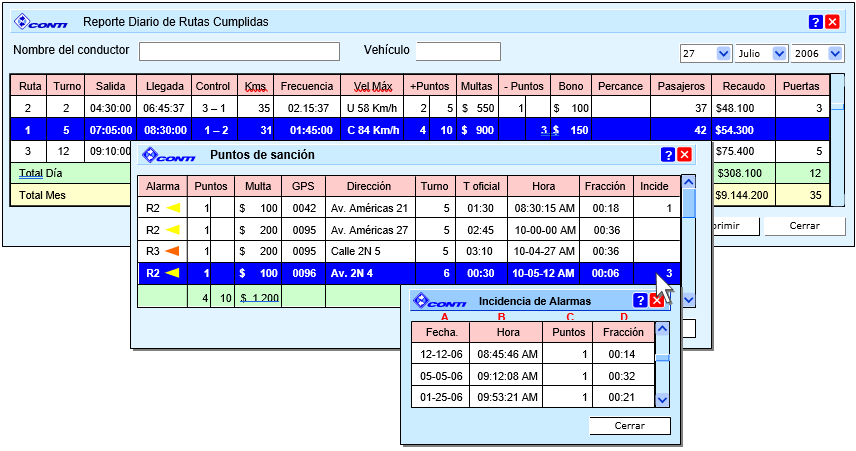
15. Incidencias de Alarmas
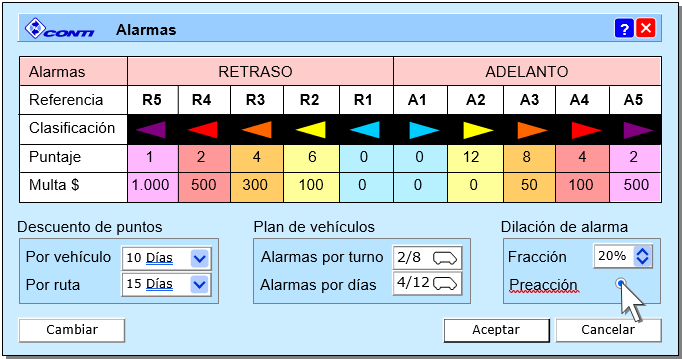
16. Programación de Alarmas
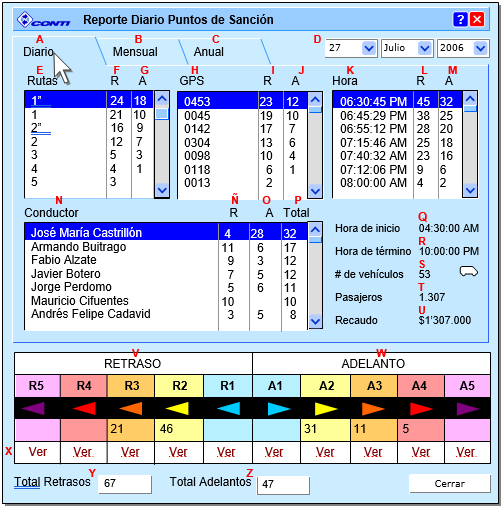
17. Reportes de Alarmas
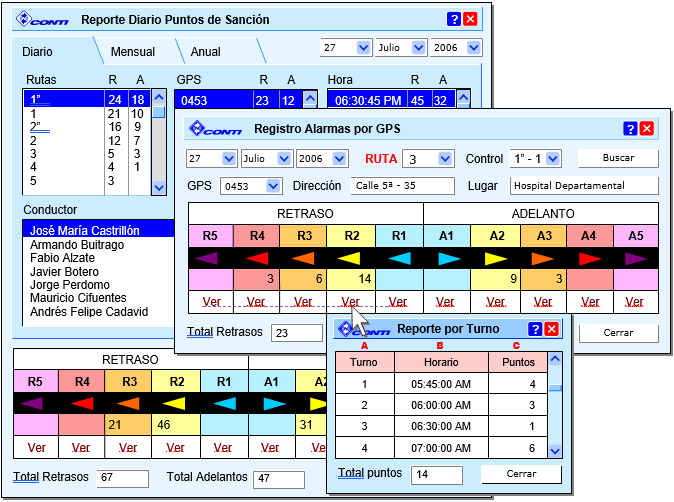
18. Alarmas por Turnos
19. Alarmas Conductores
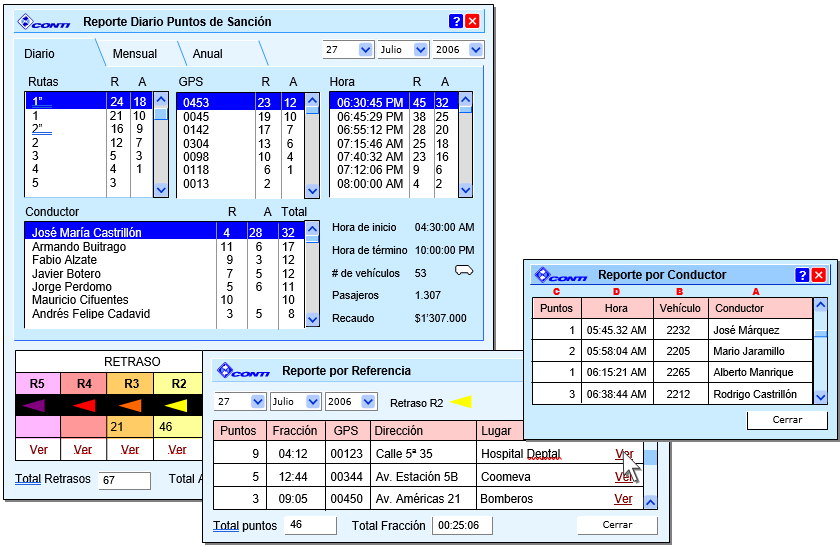
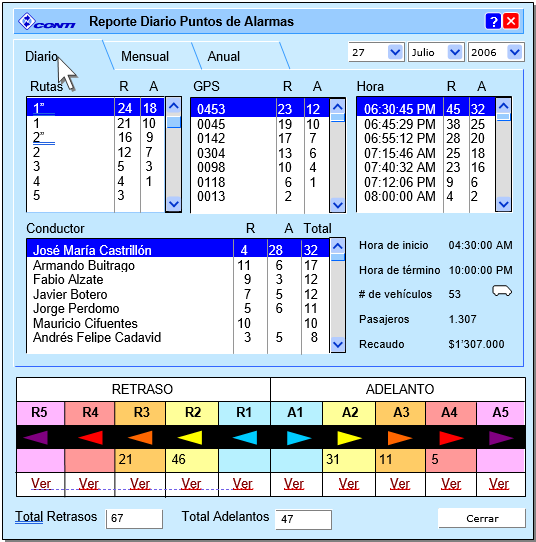
20. Reporte Puntos de Alarmas
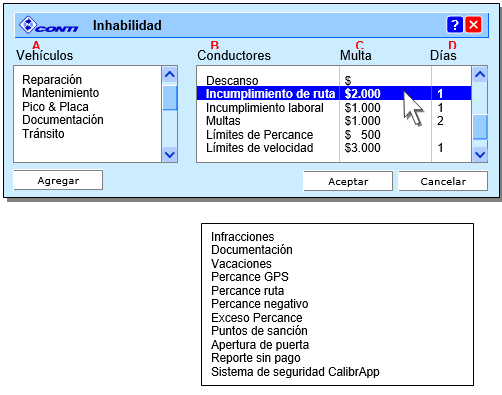
21. Inhabilidades
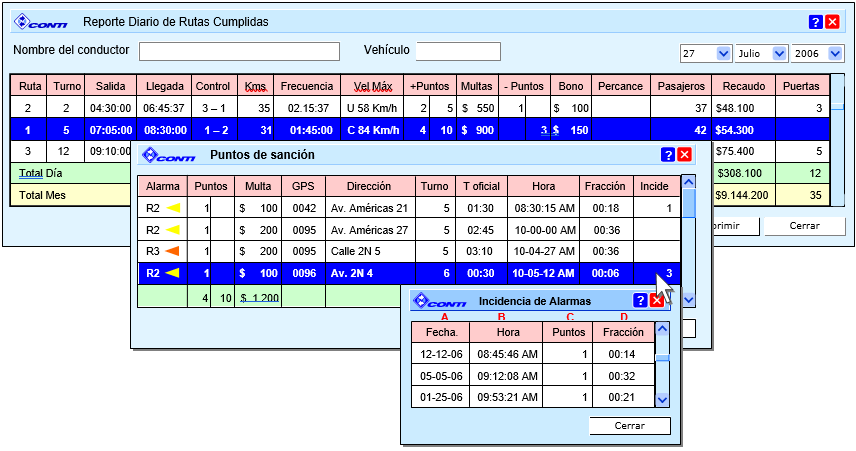
22. Reporte de Rutas
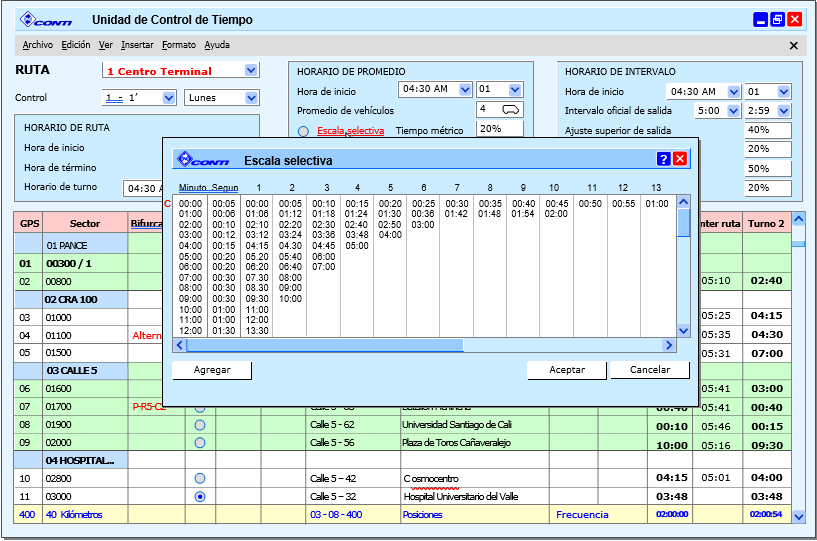
23. Escala Selectiva de Promedios
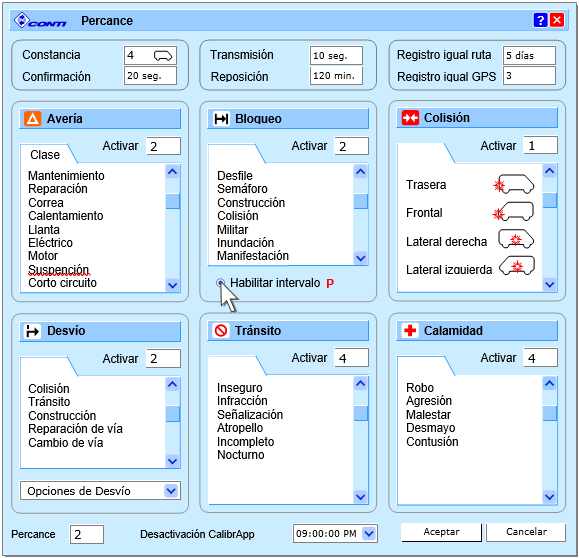
24. Clasificación de Percances
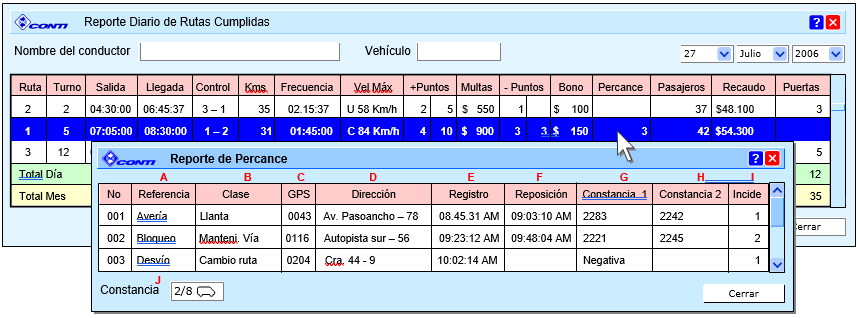
25. Reporte de Percances
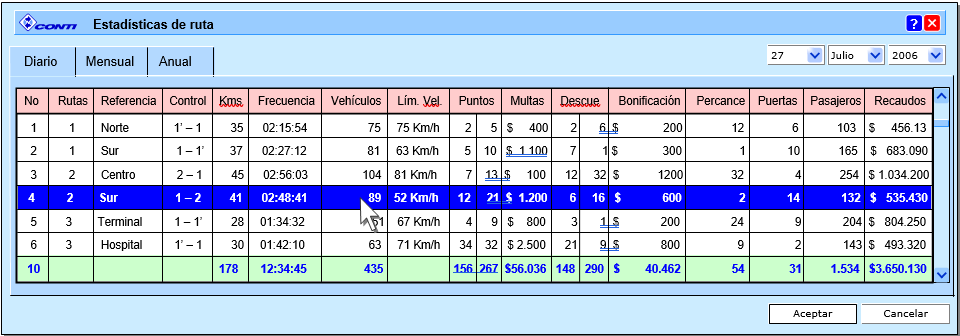
26. Estadísticas de Rutas
Menú del Sistema
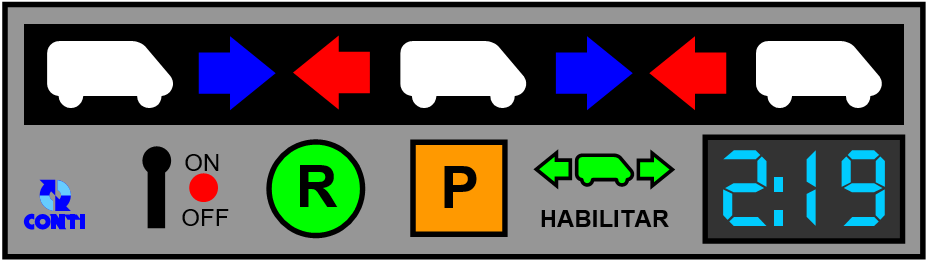
Unidad Electrónica CENTER 100 Modelo 2004
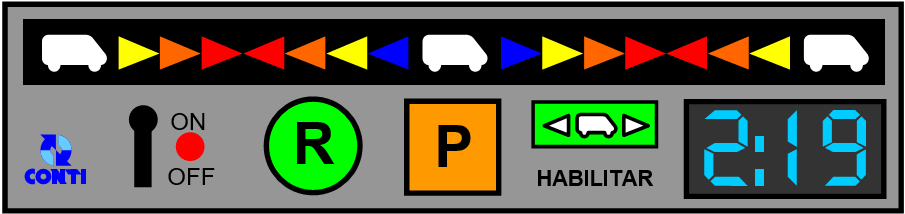
CENTER 100
Calibrador Electrónico de Navegación de Tiempo En Ruta 100 Metros ahora CalibrApp
Unidad Electrónica CENTER 100 Modelo 2004
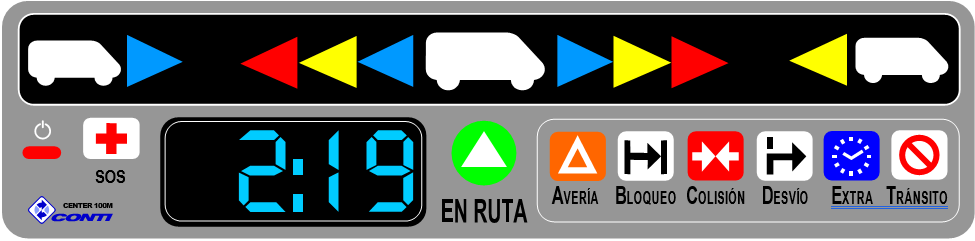
Unidad Electrónica CENTER 100 Modelo 2006
PROPIEDAD INTELECTUAL: El soporte lógico, la descripción del programa, códigos fuentes, interfaces gráficas, los algoritmos de sincronización, la arquitectura lógica y los modelos de uso de este ecosistema tecnológico presentados en este documento, son propiedad exclusiva intelectual de su autor y se encuentran debidamente protegidos bajo el registro de Derechos de Autor © 2004 - 2006 - 2026. Queda estrictamente prohibida la reproducción total o parcial, copias de interfaz visual, ingeniería inversa, descompilación o uso no autorizado de este sistema o de sus logos y marcas derivadas SOCTER, CalibrApp y MirutApp.
CONTI SOCTER © 2004 - 2006 - 2026 - Registro DNDA Soporte Lógico Protegido